Robot ekzoskelet insultdan omon qolganlarning yurishni qayta o'rganishini qayta belgilashi mumkin
Yaratilgan: Ko'rishlar soni: 8
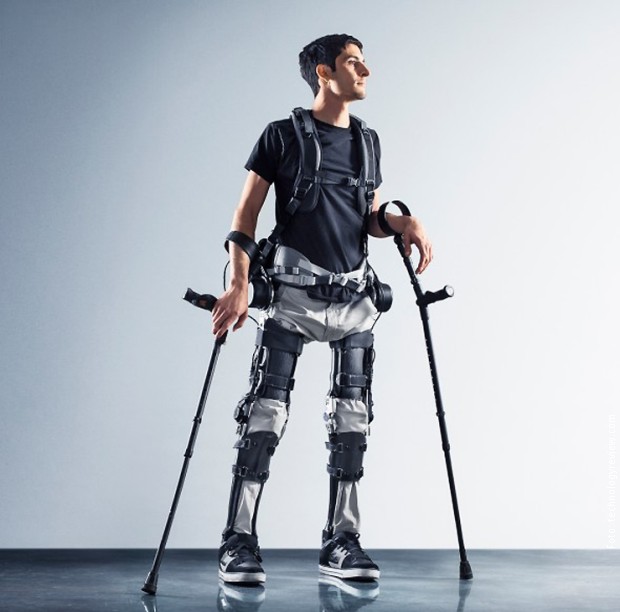
Fizioterapevtlar uzoq vaqtdan beri insultdan omon qolganlar bilan birga sog'ayish davrida yurishgan. Endi ular ham ular bilan birga yurishmoqda.
Shimoli-g'arbiy universiteti olimlari va Shirley Ryan AbilityLab robot ekzoskeletlari orqali terapevtlar va bemorlarni virtual ravishda bog'laydigan o'ziga xos reabilitatsiya tizimini ishlab chiqdilar. Real vaqt rejimidagi ulanish terapevtlarga bemorning harakatlariga javob berish, bemorning faoliyati rivojlanib borishi bilan qo'llab-quvvatlash va yordamni doimiy ravishda moslashtirish imkonini beradi.
Yangi tizim bilan mashg'ulotlardan so'ng, bemorlar bo'g'imlarini kengroq harakat diapazonida harakatlantirdilar, uzunroq va balandroq qadamlar qo'ydilar va an'anaviy terapiyada kuzatilgan darajalarga o'xshash mushaklarini faollashtirdilar.
Tadqiqot Science Robotics jurnalida chop etildi .
“Terapevt boshchiligidagi reabilitatsiya koʻplab bemorlar uchun tiklanishning asosi boʻlib qolmoqda va ushbu tadqiqot ushbu standartdagi yordamni toʻldirish uchun istiqbolli ekanligini koʻrsatmoqda”, dedi tadqiqot dasturini ishlab chiqqan, unga rahbarlik qilgan va nazorat qilgan Xose L. Pons .
Pons Shirley Ryan AbilityLab ilmiy kafedrasi mudiri, Northwestern universiteti Feinberg tibbiyot maktabida jismoniy tibbiyot va reabilitatsiya professori va Northwesternning McCormick muhandislik maktabida mexanik muhandislik professori (tavsiyanoma asosida) . Boshqa Northwestern hammualliflari orasida Shirley Ryan AbilityLab tadqiqotchisi va McCormick tadqiqot dotsenti Daniel Ludvig ; Shirley Ryan AbilityLab Regenstein jamg'armasi bionik tibbiyot markazi ilmiy raisi , Feinbergda jismoniy tibbiyot va reabilitatsiya professori va McCormickda biotibbiyot muhandisligi professori (tavsiyanoma asosida) Levi Hargrove ; va McCormickda mexanik muhandislik professori va Northwesternning Robototexnika va biosistemalar markazi direktori Kevin Lynch bor .
Kasalliklarni nazorat qilish va oldini olish markazlarining ma'lumotlariga ko'ra, har yili qariyb 800 000 amerikalik insultdan omon qoladi. Ko'pchilik uchun tiklanish yo'li hayotning eng asosiy faoliyatlaridan biri - yurishni qayta o'rganishni o'z ichiga oladi. Zaiflik, buzilgan koordinatsiya va oyoq nazoratining pasayishi hatto oddiy harakatlarni ham qiyinlashtirishi mumkin. Bemorlar harakatchanlik, mustaqillik va o'ziga bo'lgan ishonchni tiklash uchun fizioterapevtlar bilan ishlaganda, tiklanish ko'pincha bir necha oylik intensiv reabilitatsiyani talab qiladi.
An'anaviy fizioterapiyada terapevtlar bemorlar yurish paytida amaliy yordam va tuzatish bo'yicha ko'rsatmalar beradi. Ular bir vaqtning o'zida cheklangan miqdordagi harakatlarga jismonan yordam bera olishlari sababli, terapevtlar ko'pincha yurishning bitta jihatiga e'tibor qaratishadi. Murakkabroq, butun tanani mashq qilish uchun bir nechta terapevtlar kerak bo'lishi mumkin. Shu bilan birga, reabilitatsiya ekzoskeletlari mashg'ulot intensivligini oshirishi va bemorlarga uzoqroq vaqt davomida yurishni mashq qilishga yordam berishi mumkin, ammo ko'pchilik bemorning real vaqt rejimida ishlashiga to'liq moslashmaydigan qat'iy harakatlanish modellariga tayanadi, bu esa terapevtlarning shaxsiylashtirilgan yordam ko'rsatish qobiliyatini cheklaydi.
Ushbu kamchiliklarni bartaraf etish uchun Northwestern va Shirley Ryan AbilityLab jamoasi terapevt-ekzoskelet-bemor o'zaro ta'siri (TEPI) deb nomlangan yangi aralashuvni ishlab chiqdilar. TEPI yordamida terapevt va insultdan omon qolgan har biri kestirib va tizzalarda virtual ravishda bog'langan pastki oyoq-qo'l ekzoskeletini kiyadi. Virtual aloqa prujinalar va amortizatorlarning kombinatsiyasi kabi ishlaydi, bu terapevtlar va bemorlarga bir-birlarining harakatlariga real vaqt rejimida ta'sir qilish imkonini beradi. Tadqiqot shuni ko'rsatdiki, terapevtlar TEPIdan samarali ravishda shaxsiylashtirilgan reabilitatsiya tajribalarini yaratish, bemorlarni tiklanish maqsadlariga erishishda qo'llab-quvvatlash uchun foydalanishlari mumkin.
"Fizioterapiyaning amaliy moslashuvchanligini robot tizimlarining masshtablanishi va aniqligi bilan birlashtirish orqali, u bir nechta terapevtlarni talab qilmasdan, butun tanani yanada keng qamrovli yurish mashqlarini bajarishga imkon beradi, shu bilan birga bemorning ishlashiga real vaqt rejimida javob berishni joriy etadi - bu qo'llab-quvvatlash, qarshilik va fikr-mulohazalarni dinamik ravishda sozlash imkonini beradi", dedi Shirley Ryan AbilityLab kompaniyasining doktoranturadan keyingi tadqiqotchisi va maqolaning hammuallifi Lorenzo Vianello.
Sakkiz nafar insultdan omon qolganlar bilan o'tkazilgan baholashlarda TEPI yurish samaradorligining bir nechta o'lchovlari bo'yicha an'anaviy terapevt boshchiligidagi yugurish yo'lakchasida mashq qilishdan ustun keldi. Ishtirokchilar bo'g'imlarning harakatlanish diapazonining ajoyibligini namoyish etdilar va mushaklarning faolligini bir xil darajada saqlab qolgan holda uzoqroq va balandroq qadamlar qo'ydilar. Shuningdek, ular yuqori darajadagi motivatsiya va zavqlanish haqida xabar berishdi.
“Terapevtlarga bemorning harakatlarini oʻz oyoq harakatlari orqali boshqarishga imkon berish orqali TEPI insultni reabilitatsiya qilish uchun anʼanaviy yurish mashqlariga taʼsirchan qoʻshimcha boʻlib xizmat qilishi mumkin, bu esa amaliy terapiya paytida terapevtlar uchun charchoq va jarohatlarga olib kelishi mumkin boʻlgan jismoniy kuchni kamaytiradi”, dedi tadqiqotning birinchi mualliflaridan biri, tadqiqotni Northwestern universiteti va Shirley Ryan AbilityLabda aspirantura tadqiqotchisi sifatida yakunlagan Emek Barish Küçüktabak.
Keyin, tadqiqotchilar ushbu tizimni boshqa funktsional jihatdan muhim faoliyatlarga, masalan, yer ustida yurish, zinapoyaga chiqish va bir nechta mashg'ulotlar davomida o'tirishdan turishga o'tishlarga qanday qo'llash mumkinligini o'rganishni rejalashtirmoqdalar.
“Kelajakdagi ishlar, shuningdek, terapevt tomonidan boshqariladigan reabilitatsiyani uyda kengaytirish va masofaviy yordamni qoʻllab-quvvatlashga imkon beradigan yanada qulayroq va kengaytiriladigan tizimlarni oʻrganadi”, dedi tadqiqotning hammuallifi, Delaver universitetining doktoranturadan keyingi tadqiqotchisi Metyu R. Short.
Maqola Milliy fan jamg'armasi/Milliy robototexnika tashabbusi tomonidan qo'llab-quvvatlandi.